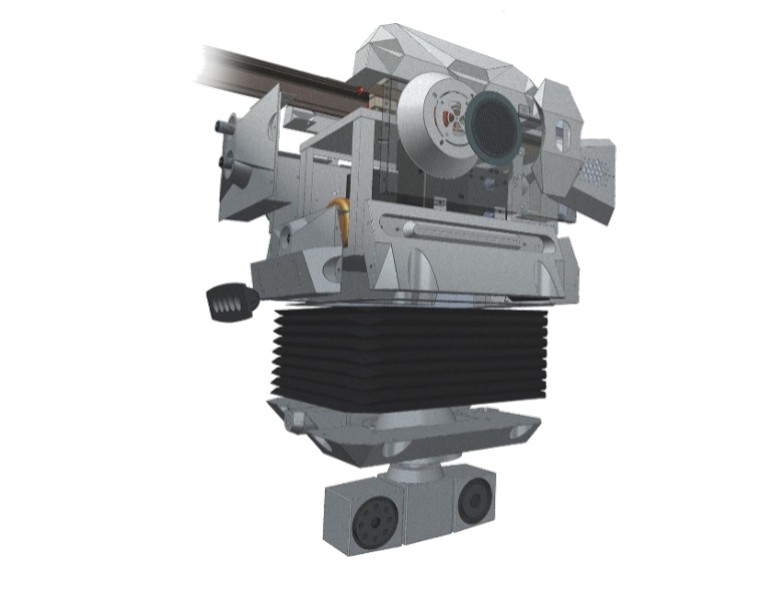
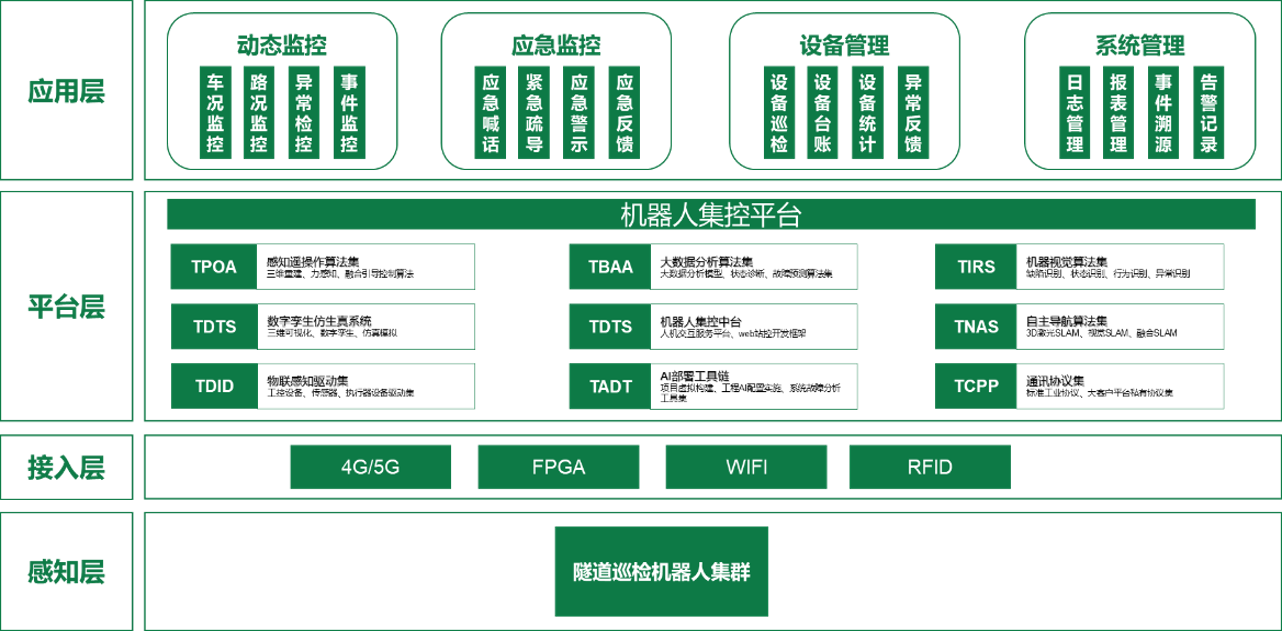
巡检机器人系统主要由轨道式巡检机器人、软件平台、供电平台、轨道总成、通信平台及其他辅助设备组成。能实时管理及控制机器人在线进行巡检任务作业;通过部署在管理中心的后台监控平台,能够实时管理及控制机器人在线进行巡检任务作业;同时,巡检机器人通过隧道无线通信网络,能够将其巡检画面及巡检结果等信息上传至后台监控平台,实时对隧道内各设施设备状态的监控管理。
轨道式隧道智能巡检机器人,通过搭载驱动模块、电源模块、高精度定位模块、环境传感器以及双光谱云台等系统,可以实现对隧道场景的全自动巡逻,具备高清可见光图像采集、热成像图像采集、环境气体探测等功能。
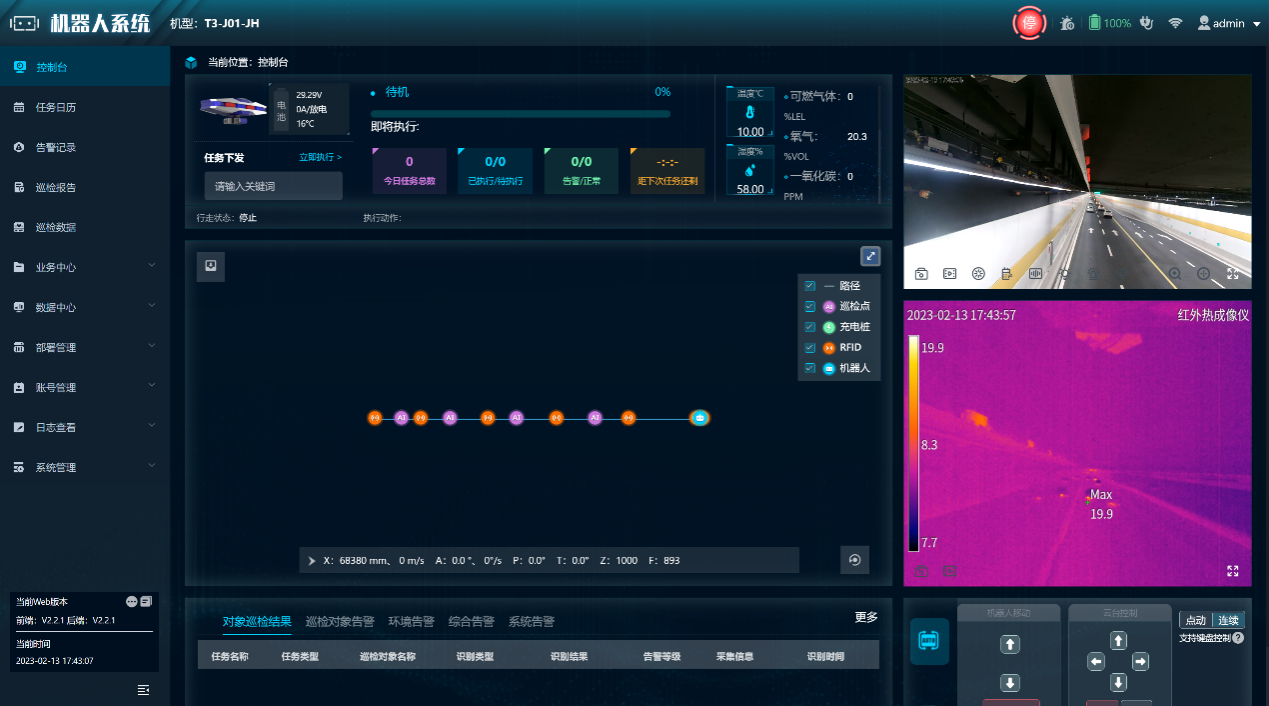
同时机器人搭载了定向喇叭和闪烁警示灯,当隧道内出现安全事件、异常事件等情况,可以有效实现现场管控。机器人本体冗余配置了WIFI通讯、5G通讯模块,既可以自组网络,也可接入现场5G网络,提高5G网络利用率。
巡检机器人是整个系统的核心组成部分,承担隧道区域内巡检和应急现场处置的主要功能,机器人本体应具备边缘计算软件分析、边缘计算存储能力以及本地软件控制系统,以解决应急事件发生通信中断后,机器人能够独立正常运行,数据能够完整保存不被丢失,控制系统软件应包含告警记录、巡检报告、巡检数据、部署管理和系统管理等模块,可通过机器人地址直接访问。